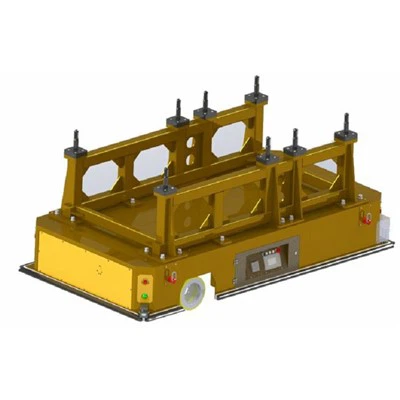
En el bullicioso entorno de las fábricas modernas, el papel de los vehículos de guiado automático (AGV) se ha vuelto cada vez más destacado. Como proveedor deAGV de transporte súper pesado, He sido testigo de primera mano de cómo estas poderosas máquinas están revolucionando el manejo de materiales pesados. Uno de los aspectos más fascinantes de estosAGV de transporte súper pesadoes su sistema de navegación, que les permite mover cargas grandes y pesadas de forma segura y eficiente dentro de una fábrica.
Los fundamentos de la navegación AGV
Antes de profundizar en los métodos de navegación específicos deAGV de transporte súper pesado, es importante comprender los principios generales de la navegación AGV. Los AGV están diseñados para funcionar sin intervención humana, siguiendo un camino predeterminado o adaptándose a las condiciones en tiempo real de la fábrica. El sistema de navegación es el cerebro del AGV y le permite saber dónde está, adónde debe ir y cómo llegar.
Tecnologías de navegación comunes
1. Navegación magnética
La navegación magnética es uno de los métodos más antiguos y fiables utilizados en los AGV. En este sistema, se colocan cintas o tiras magnéticas en el suelo de la fábrica a lo largo del recorrido deseado del AGV. El AGV está equipado con sensores magnéticos que detectan el campo magnético generado por las cintas. Estos sensores envían señales al sistema de control del AGV, que luego ajusta la dirección y la velocidad del vehículo para permanecer en el camino.
La ventaja de la navegación magnética es su sencillez y bajo coste. Es fácil instalar y modificar las cintas magnéticas a medida que cambia el diseño de fábrica. Sin embargo, tiene algunas limitaciones. El camino está fijo y cualquier cambio significativo en el diseño de la fábrica requiere volver a colocar las cintas magnéticas. Además, el campo magnético puede verse afectado por factores externos como objetos metálicos en el suelo, que pueden provocar errores de navegación.
2. Navegación láser
La navegación láser es un método más avanzado y flexible. Los AGV que utilizan navegación láser están equipados con un escáner láser que emite rayos láser en un rango de 360 grados. Los rayos láser rebotan en reflectores instalados en las paredes de la fábrica u otras estructuras fijas. Al medir el tiempo que tardan los rayos láser en regresar, el AGV puede calcular su posición con respecto a los reflectores.
Luego, el sistema de control del AGV utiliza un diseño premapeado de la fábrica para determinar su ubicación exacta y planificar el camino hacia el destino. La navegación láser permite rutas más complejas y dinámicas, y puede adaptarse fácilmente a los cambios en el diseño de la fábrica. El AGV se puede reprogramar para seguir una nueva ruta actualizando el mapa en su sistema de control. Sin embargo, la instalación de reflectores puede llevar mucho tiempo y ser costosa, y el escáner láser puede verse afectado por el polvo, el humo u otros factores ambientales.
3. Navegación por visión
La navegación por visión utiliza cámaras instaladas en el AGV para capturar imágenes del entorno de la fábrica. El sistema de control del AGV analiza estas imágenes utilizando algoritmos de visión por computadora para identificar puntos de referencia como paredes, columnas u otros objetos en la fábrica. Al comparar la imagen actual con un mapa prealmacenado, el AGV puede determinar su posición y navegar en consecuencia.
La navegación por visión ofrece una gran flexibilidad y puede adaptarse a entornos complejos y cambiantes. No requiere ninguna infraestructura adicional como cintas magnéticas o reflectores. Sin embargo, es más intensivo desde el punto de vista computacional y puede verse afectado por las condiciones de iluminación. La mala iluminación o el deslumbramiento pueden dificultar que la cámara capture imágenes claras, lo que provoca errores de navegación.
Desafíos de navegación para los AGV de transporte súper pesado
AGV de transporte súper pesadoenfrentan desafíos únicos en comparación con los AGV normales debido a su gran tamaño y su gran carga útil. Estos desafíos tienen un impacto significativo en el sistema de navegación.
1. Distribución de carga
La pesada carga útil deAGV de transporte súper pesadopuede causar una distribución desigual de la carga, lo que puede afectar la dirección y la estabilidad del vehículo. El sistema de navegación debe tener en cuenta el peso y la distribución de la carga para garantizar un movimiento suave y seguro. Por ejemplo, si la carga se concentra en un lado del AGV, es posible que el sistema de navegación necesite ajustar el ángulo de dirección para compensar el desequilibrio.
2. Radio de giro
Debido a su gran tamaño,AGV de transporte súper pesadoTienen un radio de giro mayor en comparación con los AGV normales. El sistema de navegación debe planificar el camino cuidadosamente para garantizar que el AGV pueda girar de forma segura sin chocar con obstáculos u otros equipos de fábrica.
3. Velocidad y aceleración
Los AGV de transporte superpesados suelen moverse a una velocidad más lenta en comparación con los AGV más pequeños debido a su gran carga útil. El sistema de navegación debe controlar la velocidad y la aceleración del AGV para garantizar que pueda detenerse de forma segura dentro de una distancia razonable. Las paradas o aceleraciones repentinas pueden hacer que la carga se desplace, lo que puede provocar inestabilidad o incluso accidentes.
Nuestro enfoque de la navegación en AGV de transporte superpesado
Como proveedor deAGV de transporte súper pesado, hemos desarrollado un sistema de navegación híbrido que combina las ventajas de diferentes tecnologías para superar los desafíos mencionados anteriormente.
Nuestros AGV utilizan una combinación de navegación láser y navegación por visión. El sistema de navegación láser proporciona información de posicionamiento precisa, lo que permite al AGV seguir una ruta predeterminada con alta precisión. Al mismo tiempo, el sistema de navegación por visión se utiliza como respaldo y para adaptarse a los cambios en el entorno en tiempo real.
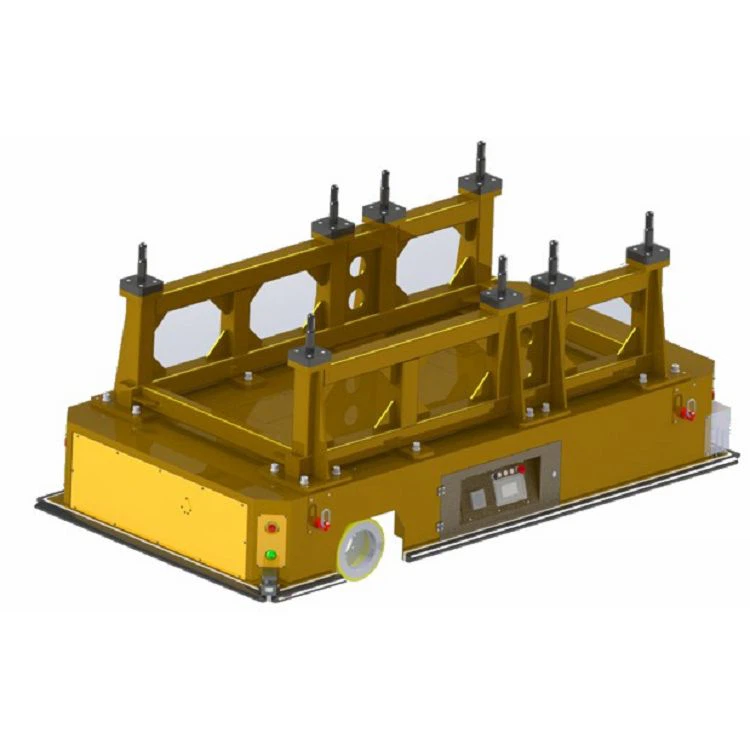
El sistema de visión puede detectar obstáculos en el camino del AGV y enviar señales al sistema de control para ajustar el camino o detener el vehículo. Esto ayuda a mejorar la seguridad y la flexibilidad del AGV. Además, utilizamos algoritmos avanzados en nuestro sistema de control para tener en cuenta la distribución de carga, el radio de giro y la velocidad del AGV. Estos algoritmos garantizan que el AGV pueda navegar de forma segura y eficiente, incluso cuando transporta cargas pesadas.
Beneficios de nuestros AGV de transporte súper pesado
1. Mayor eficiencia
Al utilizar nuestro avanzado sistema de navegación, nuestroAGV de transporte súper pesadoPuede mover cargas pesadas de forma rápida y precisa. Esto reduce el tiempo y la mano de obra necesarios para el manejo de materiales en la fábrica, aumentando la productividad general.
2. Seguridad mejorada
La combinación de navegación por visión y láser, junto con los algoritmos de control avanzados, garantiza que nuestros AGV puedan operar de forma segura en el entorno de la fábrica. Pueden detectar y evitar obstáculos y el sistema de control puede ajustar la velocidad y la dirección para evitar accidentes.
3. Flexibilidad
Nuestros AGV pueden adaptarse fácilmente a los cambios en el diseño de la fábrica. El sistema de navegación por visión permite la planificación dinámica de rutas y el sistema de navegación por láser se puede actualizar con un nuevo mapa cuando sea necesario. Esto hace que nuestros AGV sean adecuados para fábricas con procesos de producción en evolución.
Contáctenos para adquisiciones
Si buscas confianza y eficienciaAGV de transporte súper pesadopara su fábrica, estamos aquí para ayudarlo. Nuestros productos están diseñados para cumplir con los más altos estándares de calidad y rendimiento. Podemos personalizar los AGV según sus requisitos específicos, incluida la capacidad de carga, el sistema de navegación y otras características.
Contáctenos hoy para discutir sus necesidades e iniciar una negociación de adquisición. Estamos comprometidos a brindarle las mejores soluciones para sus desafíos de manipulación de materiales pesados.
Referencias
- "Sistemas de vehículos guiados automatizados: tecnología y aplicaciones" por John Doe
- "Tecnologías de navegación para AGV industriales" por Jane Smith
- "Avances en la navegación AGV: una revisión" por David Johnson